Sur un chantier en ville, un relevé faux ne ressemble pas à un relevé faux. Il ressemble à un relevé : le récepteur affiche une position, avec une décimale rassurante, et rien n’indique qu’elle est décalée de deux mètres. L’écart se découvre plus tard, à la pelle, quand la canalisation n’est pas là où le plan la place.
Ce décalage a une cause physique et un nom : le canyon urbain. Cet article explique ce qui arrive au signal satellite entre deux façades, comment on identifie à l’avance les rues où le phénomène se produit, et ce qu’il faut mettre à la place quand le ciel ne suffit plus. Vous en sortirez avec de quoi l’expliquer en réunion, et de quoi distinguer ce qui se rattrape de ce qui ne se rattrape pas.
Le sujet n’est pas théorique. Plus de 15 000 dommages aux réseaux enterrés ont été recensés en 2024 chez les six principaux exploitants français, selon les statistiques de l’Observatoire national DT-DICT. La localisation n’en est évidemment pas la seule cause. Mais un ouvrage dont la position enregistrée est fausse est un ouvrage que personne ne cherchera au bon endroit, ni le jour de la pose, ni dix ans plus tard.
Un récepteur GNSS (GPS, Galileo, GLONASS) ne mesure pas une position. Il mesure des durées de trajet : le temps mis par un signal pour parcourir la distance qui sépare un satellite de l’antenne. Avec quatre satellites correctement répartis dans le ciel, ces durées suffisent à résoudre la position. Tout découle de cette géométrie, et c’est elle que la ville abîme, de deux façons distinctes.
Une rue bordée d’immeubles de vingt mètres ne laisse voir qu’une bande de ciel. Les satellites bas sur l’horizon disparaissent derrière les façades : ce sont les masques urbains. Il n’en reste qu’une poignée, souvent groupés dans le même axe, celui de la rue.
Leur nombre n’est pas le seul problème : leur répartition compte autant. Quatre satellites alignés dans une fente de ciel donnent une solution bien plus fragile que quatre satellites répartis sur tout le dôme. La position calculée s’étire alors dans la direction la moins contrainte, typiquement en travers de la rue, exactement là où se joue la différence entre le trottoir et la chaussée.
Le second phénomène est plus insidieux. Un signal satellite se réfléchit sur le verre, le béton, le métal. Le récepteur reçoit alors une copie qui a fait un détour par une façade, en plus du signal direct, ou à sa place si le direct est masqué.
Cette copie est parfaitement lisible. Elle a simplement parcouru une distance plus longue, et le récepteur, qui ne fait que convertir des durées en distances, l’interprète comme un satellite plus éloigné qu’il ne l’est.
C’est le point à retenir : le récepteur ne signale pas l’erreur, parce que de son point de vue il n’y a pas d’erreur. Il affiche une position, avec le même indicateur de qualité que d’habitude. Un signal absent se voit ; un signal réfléchi ne se voit pas.
La précision inscrite sur une fiche produit est une précision de conditions favorables : ciel dégagé, horizon libre. Elle est exacte, et elle ne décrit pas une rue de centre-ville.
En canyon urbain, l’écart entre la position calculée et la position réelle est d’un autre ordre : de 50 cm au minimum, et jusqu’à plusieurs mètres dans les cas les plus dégradés. Les valeurs hautes ne sont pas la règle. Elles correspondent aux configurations les plus fermées, où le récepteur ne travaille pratiquement plus que sur des signaux réfléchis. Mais elles existent, et rien dans l’interface ne prévient qu’on y est.
Deux conséquences pratiques. D’abord, la précision annoncée par un matériel ne dit rien de la précision obtenue dans la rue où vous travaillez : c’est le site qui commande, pas l’équipement. Ensuite, une mesure répétée n’est pas une mesure vérifiée. Un trajet réfléchi stable, puisqu’une façade ne bouge pas, produit une erreur stable : trois relevés cohérents entre eux peuvent être trois fois la même erreur.
Le relevé de réseau. Un ouvrage enterré est relevé une fois, à ciel ouvert, avant remblaiement. Cette position devient la référence pour toute la durée de vie de l’ouvrage. Fausse de deux mètres, elle le restera aussi longtemps que le réseau, et chaque intervention future partira de cette erreur.
L’ouverture de chantier. Le plan indique une canalisation ; le terrassement ne la trouve pas là. La suite coûte des heures : sondages manuels, pelle à l’arrêt, décision à prendre sur place. Et il arrive que le sondage se termine par un accrochage.
L’exploitation. Une intervention d’urgence sur un réseau se joue à la précision du plan. Un décalage tolérable pour programmer des travaux ne l’est plus quand il s’agit de trouver un branchement la nuit.
Dans les trois cas, le coût de l’écart n’est pas dans le relevé des réseaux enterrés. Il est en aval, et il est sans commune mesure avec lui.
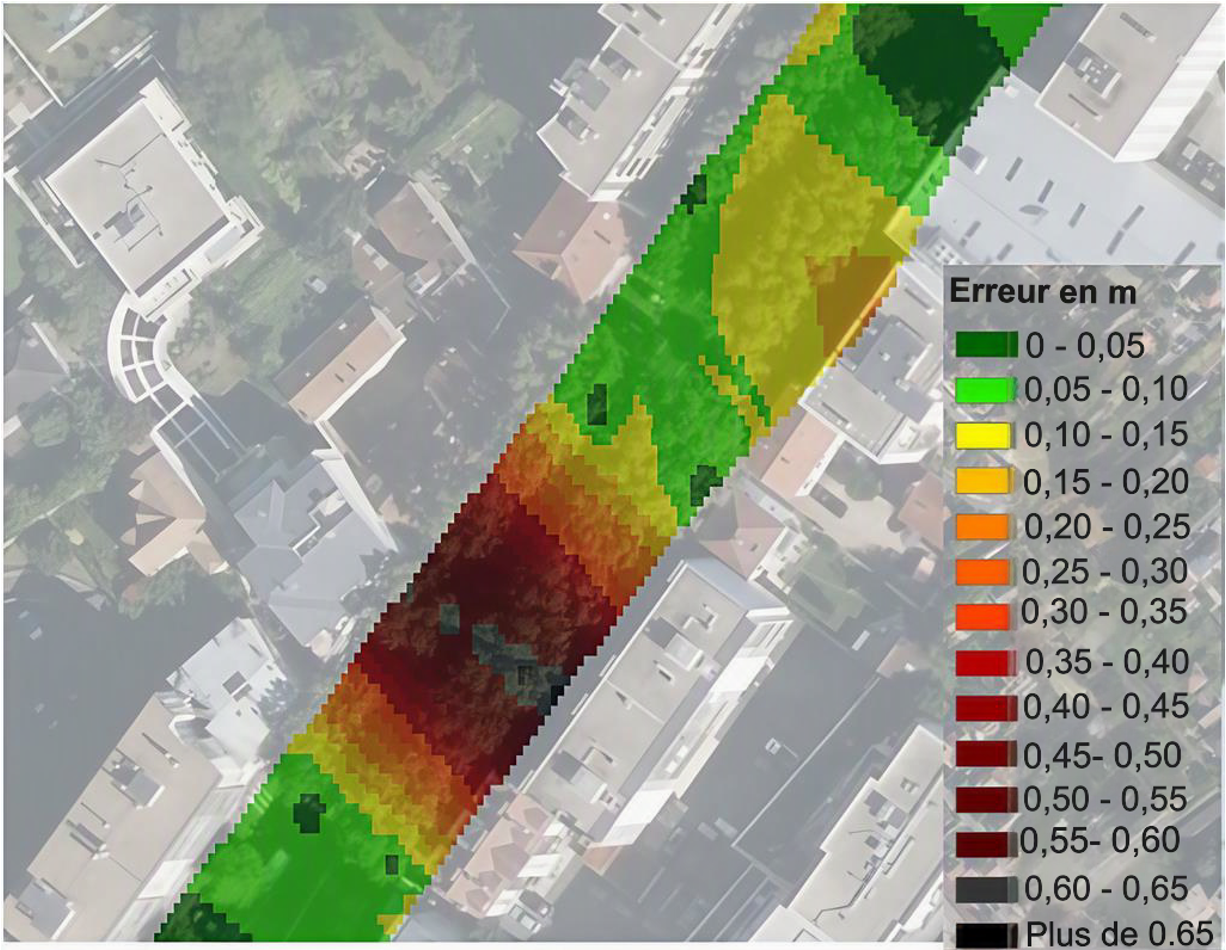
Ce raisonnement resterait qualitatif s’il n’était pas cartographiable. Il l’est.
NaTran R&I a développé un algorithme de couverture GNSS fondé sur un rapport simple : la hauteur des bâtiments divisée par la largeur de la rue. Plus les façades sont hautes et la rue étroite, plus la portion de ciel visible se réduit, et avec elle la qualité de la solution satellitaire. Appliqués à l’échelle d’une ville, ces seuils produisent des cartes de couverture GNSS : elles identifient les zones où les antennes GNSS utilisées par les géomètres éprouvent des difficultés à mesurer une coordonnée avec précision. Le calcul s’appuie sur deux sources cartographiques ouvertes, le LiDAR HD de l’IGN et la BD TOPO®, disponibles en open data et dont l’usage est public.
Carte de couverture GNSS produite par NaTran R&I. Le long d’une même avenue, l’écart de positionnement varie fortement d’un point à l’autre, selon la hauteur des façades et la largeur de la rue.
L’intérêt est opérationnel : la difficulté se connaît avant l’intervention, pas pendant. Une rue classée en zone dégradée n’est pas une rue où le relevé sera imprécis par malchance ; c’est une rue où il le sera par construction, et où prévoir un autre dispositif relève de la préparation de chantier, pas de l’aléa.
Si le problème vient de ce que les seuls repères disponibles sont en orbite et masqués par une façade, la réponse ne consiste pas à mieux écouter le ciel. Elle consiste à changer de repères.
C’est le principe d’e-Nail, développé par SPESY au sein de NaTran R&I : des points fixes installés dans la rue, les ancres, dont les coordonnées sont relevées par un géomètre au moment de la pose. Un module mobile, le tag, communique avec elles en UWB (Ultra Wide Band) et calcule sa position par trilatération, à partir des distances qui le séparent de chaque ancre. La précision obtenue est inférieure à 10 cm en X et en Y ; à ce jour, aucune performance n’est revendiquée sur l’axe Z. La technologie fait l’objet d’un brevet français (FR2511436).
Deux choses changent avec ce déplacement. Les repères sont visibles depuis la rue, puisqu’ils y sont. Et le dispositif ne remplace pas le géomètre : il l’a comme premier maillon, et il peut l’avoir comme utilisateur.
e-Nail ne remplace pas non plus le GNSS. Là où le ciel est dégagé, le satellite fait très bien le travail. C’est un complément au GPS conçu pour le canyon urbain : une géolocalisation de précision au sol, qui intervient là où le satellite ne suffit pas, dans les rues étroites où se trouve une grande partie des réseaux enterrés à géoréférencer.
Aller plus loin
Vous avez un chantier où le relevé ne tient pas ? Décrivez-nous la situation, nous vous dirons si e-Nails y répond.
Quand la ville brouille les satellites : comment NaTran R&I cartographie les canyons urbains pour fiabiliser la géolocalisation !
Dans le dédale serré des rues parisiennes, les immeubles sculptent des corridors invisibles mais redoutables : les canyons urbains. Ces configurations, où la hauteur du bâti dépasse largement la largeur...
e-Nails : une nouvelle génération de géolocalisation pour la ville intelligente
« En s’intégrant naturellement dans la ville, e-Nails devient une brique technologique essentielle au développement des smart cities. » Lancé en 2023, e-Nails est un projet européen ambitieux qui réinvente la manière...